Коротко о главном
- Автономные роботы быстрее всего окупаются в овощах, ягодах и садах благодаря экономии труда и точечным обработкам.
- Точность обеспечивают RTK‑GNSS, GNSS‑INS, LiDAR и компьютерное зрение; связь — LTE/5G и MQTT с V2F.
- RaaS снижает барьер входа: оплата за гектар/час позволяет протестировать технологию без большого CAPEX.
- Снижение пестицидов на 60–95% и экономия воды на 10–30% — реальные метрики при правильной настройке.
- Интеграция с FMS через ISO11783/ISOXML, API и MQTT даёт прозрачные карты факта и аналитику урожайности.
- Начинайте с пилота 10–30 га, инвестируйте в RTK и процессы данных — это минимизирует риски внедрения.
Аграрні автономні роботи — механізми для посіву, прополки, догляду й збору, що використовують сенсори та AI для підвищення врожайності й зниження витрат праці. У 2026 році вони інтегруються з FMS, працюють з RTK‑GNSS і комп’ютерним зором, зменшують хімію завдяки локальній обробці і дають швидкий ROI на культурах з високою часткою ручної праці.
Що таке аграрні автономні роботи
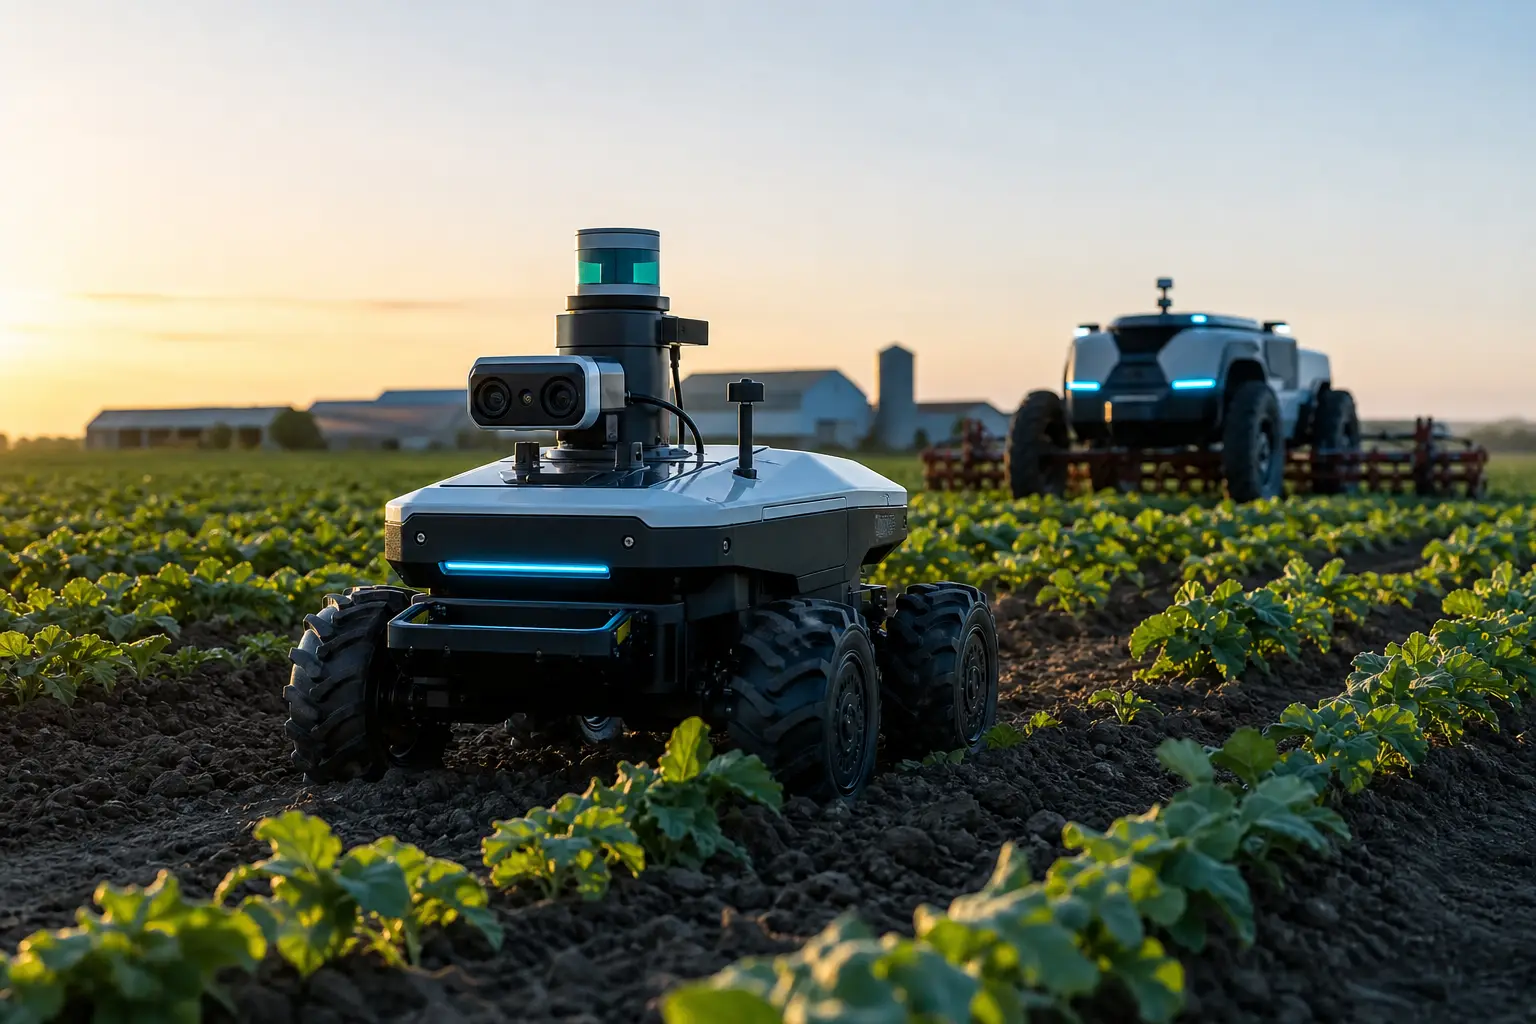
Аграрні автономні роботи — це наземні мобільні машини, що самостійно виконують агрооперації: посів, прополювання, точкове внесення добрив і ЗЗР, міжрядну культивацію, збирання та транспортування врожаю. На відміну від класичної техніки з «автопілотом», ці платформи приймають рішення на борту, орієнтуються в просторі і адаптують дію в реальному часі на основі даних із сенсорів і моделей штучного інтелекту.
Станом на 2026 рік на ринку представлені як повністю автономні платформи (Naïo Robotics Oz/Dino у ЄС, Small Robot Company Tom/Dick у Великій Британії, Carbon Robotics LaserWeeder у США), так і комплекти «автономізації» для існуючої техніки (Bluewhite для тракторів у садах, John Deere автономний трактор, анонсований на CES 2022, що базується на 8R). Їх поява зумовлена дефіцитом сезонної робочої сили, здешевленням сенсорів і зрілістю комп’ютерного зору.
Ключові технології: бортові нейромережі для розпізнавання культур і бур’янів, інерціальна навігація (IMU), RTK‑GNSS з сантиметровою точністю, GNSS‑INS для стійкого позиціонування під кронами дерев і в «тіньових» зонах, LiDAR і стереокамери для уникнення перешкод, а також телеметрія з V2F (vehicle‑to‑farm) обміном даними через LTE/5G або приватні мережі.
Варто відрізняти три категорії: автономні наземні роботи (працюють у контакті з рослиною/ґрунтом), дрони (DJI Agras для обприскування та моніторингу з повітря) і «автоматизована техніка» (трактори й комбайни з автокеруванням по ISOBUS та RTK). Автономні роботи — це точкові інструменти для делікатних, багаторазових задач на невеликих або структурно складних ділянках, тоді як дрони покривають великі площі швидко, а автоматизована техніка ефективна на лінійних операціях.
Класифікація: типи роботів для ферми (посів, прополка, збір)
Прецизійні посівні роботи
Автономні посівні платформи працюють за картами висіву і змінною нормою. Вони поєднують електропривідні сошники, дозатори насіння з контролем по зернині, камери для візуального контролю рядка та RTK‑GNSS для ідеальної геометрії. Приклади: Small Robot Company Harry (концепт точкового посіву), автономізовані сівалки на базі 8R John Deere з автопілотом і контролем висіву, роботизовані платформи Fendt Xaver (пілоти 2023–2024 у ЄС), що працюють роєм невеликих сівалок.
- Переваги: точне дотримання глибини та відстані, робота вночі, менше ущільнення ґрунту завдяки легшим платформам.
- Недоліки: чутливість до погодних умов і якості насіннєвого ложа, потреба в ретельному плануванні маршрутів.
Прополювальні та локальні гербіцидні системи
Це найшвидше зростаючий клас. Є механічні роботи з камерами й маніпуляторами/фрезами (Naïo Dino для овочів, FarmDroid FD20 для буряків і ріпаку) та системи точкового внесення з високою роздільною здатністю (Ecorobotix ARA із 6‑мм таргетингом, FarmWise Vulcan з комп’ютерним зором для салатів). Лазерні рішення (Carbon Robotics LaserWeeder) спалюють бур’яни без хімії.
- Переваги: зниження використання гербіцидів на 60–95% завдяки таргетингу; стабільна якість робіт без «людського фактора».
- Обмеження: швидкість 1–4 км/год для високої точності; потреба в чистих рядках на старті сезону.
Роботи для збору та сортування врожаю
Збиральні роботи поділяються на маніпуляторні (Tortuga Robotics у теплицях для томатів, Fieldwork Robotics/Octinion для ягід), роторні/вакуумні системи для ягід (Harvest CROO у США) і мобільні платформи‑шерпери для транспортування (Burro Robotics, Robotics Plus). Часто вони доповнюються візуальною сортувальною лінією на борту або в польовому контейнері.
- Переваги: стабільність якості відбору, робота вночі/раннім ранком, зменшення пошкоджень плодів завдяки контрольованій силі захоплення.
- Виклики: складність розпізнавання стиглості та прихованих плодів у листі; вища ціна і потреба в узгодженій агротехніці (формування кущів, висота шпалери).
Культури, що вже виграють від роботизації
Найшвидше ефект видно там, де частка ручної праці й частота операцій високі, а маржа дозволяє інвестиції.
- Овочі та ягоди (полуниця, салат, томати, броколі): прополювання й селективне збирання займають 40–60% витрат праці. Роботи FarmWise, Naïo, Tortuga й Harvest CROO скорочують потребу у сезонних бригадах і стабілізують якість.
- Зернові та олійні (пшениця, кукурудза, ріпак): автономні трактори та посівні агрегати забезпечують рівномірність висіву й міжрядної обробки. Рої невеликих сівалок (Fendt Xaver) зменшують ущільнення ґрунту.
- Сади та виноградники: комплекти автономізації (Bluewhite) для тракторів виконують оприскування і косіння міжрядь із повторюваними маршрутами. Позиціонування GNSS‑INS і LiDAR важливе під кронами.
Під теплиці у 2023–2026 роках комерційно розгортаються маніпуляторні збирачі (Tortuga, Four Growers) і автономні візки для логістики (Burro) — стабільне освітлення полегшує візію. На відкритих полях темп задають прополювальні й точкові обприскувачі (Ecorobotix ARA у Швейцарії/Франції), а також лазерні системи в овочах (Carbon Robotics у США).
Датчики та навігація для полів
Види сенсорів
Набір сенсорів визначає спроможність робота працювати делікатно та безпечно.
- RGB/мультиспектральні камери: розпізнавання бур’янів, оцінка стану листя, індекси NDVI/GNDVI для стресу. Висока кадрова частота (30–60 fps) і глобальний затвор скорочують змазування під час руху.
- LiDAR (2D/3D): побудова карти місцевості, виявлення перешкод, робота в пилу/сутінках. Дальність 50–200 м, поле зору 270–360° залежно від моделі.
- Ультразвук/тоф‑датчики: контроль відстані до рослини/ґрунту для стабільної глибини обробки у рядку.
- Спектрометри/гіперспектр: детекція поживних дефіцитів, хвороб на ранній стадії, таргетинг підживлення.
- Інерціальні модулі (IMU): згладження траєкторії на віражах і при втраті супутникового сигналу.
Системи позиціонування
Для польових робіт потрібна сантиметрова точність і відмовостійкість.
- RTK‑GNSS: корекції від базової станції або мережі NTRIP дають 1–3 см точності. Постачальники: Trimble, Leica Geosystems, Septentrio. Працює найкраще на відкритих просторах.
- GNSS‑INS: комбінує супутникові дані з інерцією, утримує позицію при коротких «тінях» під кронами.
- SLAM (LiDAR/візуальний): локальна прив’язка в теплицях, садах і поблизу будівель, де GNSS ненадійний.
Для обміну даними з FMS використовують телеметрію через LTE/5G, приватні Wi‑Fi 6 або LoRaWAN для окремих сенсорів. V2F‑канал шифрується (TLS 1.2+/DTLS), з обов’язковою автентифікацією пристрою та журналюванням дій.
Економічна модель: купівля, оренда чи сервіс (RaaS)
Фінансова доцільність залежить від поєднання CAPEX (купівля обладнання) і OPEX (сервіс, оновлення ПЗ/AI, витратні матеріали, зв’язок, страхування, навчання персоналу).
- Купівля (CAPEX): прополювальні платформи — орієнтовно від 120–400 тис. дол. США; лазерні системи — значно дорожчі. Вартість RTK‑інфраструктури 3–10 тис. дол. (база) або 1–2 тис./рік за мережеві корекції. Щорічне обслуговування 5–10% від вартості.
- Оренда сезонна: фіксована ставка за тиждень/місяць допомагає пройти пікові періоди без великого авансу.
- RaaS (Robot‑as‑a‑Service): оплата за гектар/акр або годину. Поширені моделі — прополювання 40–120 €/га залежно від культури та забур’яненості; точкове обприскування 20–60 €/га. Провайдер забезпечує обладнання, оператора‑супервізора, телеметрію та звіт.
ROI зазвичай будується на трьох статтях: економія праці (до 30–70 людино‑год/га у овочах), зниження витрат на ЗЗР (60–95% при таргетингу або 100% хімії для ділянок із лазером), та стабілізація врожайності (+2–5% завдяки рівномірності). Для полуниці господарства, що тестували маніпуляторних збирачів 2024–2025 років, звітували про скорочення витрат на збір 15–25% у перший сезон за рахунок нічних змін і менших втрат якості.
Не забувайте про приховані витрати: оновлення AI‑моделей (щорічна підписка 2–10 тис. дол. залежно від вендора), ремонт захватів і робочих органів у пилу/піску, навчання персоналу (1–2 тижні на бригаду), страховка відповідальності, та кіберзахист (сертифікати, аудит доступів).
Вплив на екологію та стале землеробство
Автономні роботи корелюють з практиками сталого землеробства, коли фокус на мінімізацію впливу при збереженні врожаю.
- Зменшення пестицидів: комп’ютерний зір і мікродозування скорочують внесення гербіцидів на 60–95% у листкових овочах; лазерні системи замінюють хімію на чутливих культурах. Менший дрейф ЗЗР — вищий біорізноманіття у міжряддях.
- Економія води: точковий полив і моніторинг вологості (мультиспектр + ґрунтові датчики) зменшують полив на 10–30% без втрати врожайності.
- Вуглецевий слід: дрібні електричні платформи споживають 2–6 кВт·год на гектар прополювання, що кратно менше за дизельні трактори. Менше ущільнення ґрунту — краще накопичення вуглецю.
Обмеження: енергетичний та матеріальний слід виробництва батарей, утилізація лазерних модулів, а також ризик «пересенсоризації» полів із надлишком однотипних даних. Вирішується довшим життєвим циклом, ремонто‑придатністю та вибором сумісних стандартів.
Інтеграція роботів у FMS та агрономічні процеси
Стандарти і протоколи
Інтеграція відбувається через API та стандартизовані формати:
- ISO11783 (ISOBUS): обмін завданнями та телеметрією між тракторною платформою, навісним обладнанням і FMS (Task Controller, ISOXML).
- MQTT/AMQP: легкі протоколи телеметрії для потокових даних із роботів у хмару ферми.
- AgGateway ADAPT, shapefile/GeoJSON: карти завдань і результатів, сумісні з John Deere Operations Center, Trimble Ag Software, Climate FieldView, Ag Leader SMS.
- Ідентифікація та доступ: OAuth 2.0/OpenID Connect для безпечної авторизації до FMS‑аккаунта.
Приклади підключення
Типові сценарії:
- Планування: FMS створює карти зон і технологічні карти; робот отримує ISOXML‑завдання через MQTT або через «агрошлюз» (наприклад, Agrirouter у ЄС).
- Виконання: робот логірує пройдений трек (RTK), події роботи (внесено Х мл/м², механічних прополок N), фото/відео‑маркери.
- Аналітика: звіти про фактичні норми, бюджети часу, карти бур’янів як шари для наступних операцій (наприклад, змінні норми підживлення).
Best practices: ролі доступу «тільки читання» для підрядників, двофакторна автентифікація, бекапи даних у трьох копіях (on‑device, локальний сервер, хмара), відкладені оновлення ПЗ із тестом на полігонах, і договори SLA з постачальниками на 24/7 підтримку в пікові тижні.
Порада: починайте з пілотного блоку 10–30 га і моделі RaaS, щоб отримати власні карти ефекту (хімія, праця, врожай), перш ніж купувати парк роботів.
Порівняння типів аграрних роботів
| Тип робота | Застосування/культури | Ключові сенсори | Економічна модель |
|---|---|---|---|
| Прецизійні посівні | Зернові, ріпак, буряк; рої міні‑сівалок або автономізовані трактори | RTK‑GNSS, IMU, стереокамери для рядка | Купівля + сервіс; сезонна оренда для піку посівної |
| Прополювальні/локальні гербіцидні | Салат, броколі, буряк, овочі відкритого ґрунту | RGB/мультиспектр, LiDAR для перешкод | RaaS за га/годину; купівля для інтенсивних господарств |
| Лазерні проти бур’янів | Овочі з чутливістю до хімії, органічні поля | Високорезолюційні камери, IMU, RTK | RaaS високої вартості; лізинг/купівля для великих овочевих кластерів |
| Збиральні маніпуляторні | Полуниця, томати (теплиці), м’які фрукти | RGB з глибинними мережами, 3D‑камери, силоміри захвату | RaaS за кілограм/годину; капекс у тепличних комбінатах |
| Логістичні платформи | Сади, теплиці, виноградники (супровід/транспортування) | LiDAR, ультразвук, GNSS‑INS | Купівля або підписка; швидкий ROI за рахунок зменшення непродуктивних ходів |
Як підключити аграрного робота до FMS (покроково)
- Оцініть сумісність: перевірте, чи підтримує робот ISO11783/ISOXML або власний API, і чи є конектори для вашого FMS (Operations Center, FieldView, Trimble Ag тощо).
- Підготуйте карти: у FMS сформуйте поля, контури, заборонені зони, технологічні карти (шари густоти, бур’янів, рельєфу). Експортуйте у shapefile/GeoJSON або ISOXML‑завдання.
- Налаштуйте RTK: зареєструйтеся в мережі NTRIP або встановіть базову станцію. Перевірте стабільність корекцій на всіх ділянках.
- Створіть облікові записи та доступи: у хмарі виробника робота увімкніть інтеграцію з FMS, налаштуйте OAuth 2.0 і ролі доступу.
- Під’єднайте телеметрію: забезпечте 4G/5G або приватний Wi‑Fi на полі. Перевірте MQTT‑канал (пінг, затримка, пропускна здатність для відео/зображень).
- Імпортуйте завдання: завантажте карти в робота, провалідуйте шари (відповідність одиниць, проєкцій, меж).
- Калібруйте сенсори: камери (експозиція, баланс білого), LiDAR (кут), IMU (компас), робочі органи (глибина/тиск).
- Виконайте тест‑прохід: 50–200 м на полігоні з записом логів і фото‑маркерами. Відкоригуйте швидкість, чутливість візії.
- Запустіть робочий цикл: увімкніть моніторинг у FMS, встановіть тригери сповіщень (зупинка, втрати RTK, перешкода).
- Проаналізуйте дані: після зміни зніміть карти факту, порівняйте норму/план, внесіть поправки в моделі для наступних полів.
Коли варто інвестувати: практичні критерії вибору
Перед угодою оцініть об’єктивні параметри.
- Площа і структура полів: на «мозаїчних» овочевих ділянках 10–200 га автономні прополювальники дають максимальний ефект; на лінійних масивах зернових логічніші автономізовані агрегати.
- Культурний портфель і сезонність: якщо 30%+ бюджету — ручна праця у пікові 6–8 тижнів, RaaS на цей період часто кращий за купівлю.
- Сервіс і капітал: наявність локального дилера/сервісу в радіусі 200 км, запасні частини, SLA на сезон.
- Дані та цифрова зрілість: FMS, карти зон, RTK‑інфраструктура — підвищують віддачу і знижують ризики.
Швидкі перемоги: таргет‑оприcкування і механічне прополювання в салатах/буряках; логістичні платформи у садах; нічні зміни у теплицях із маніпуляторними збирачами. Ризики: недооцінка підготовки поля (грудкуватість, рослинні рештки), слабкий зв’язок, «сирі» AI‑моделі під місцеві бур’яни, а також юридичні питання безпеки на публічних дорогах між полями.
Моя рекомендація 2026: старт із пілоту RaaS на 10–30 га з чіткими KPI (хімія, праця, час, пошкодження), паралельно — інвестиція в RTK і FMS‑процеси. Купівля власних платформ — після двох сезонів вимірювань або при гарантованому завантаженні 800–1200 мотогодин на рік.
Частые вопросы
Какие типы аграрных автономных роботов существуют и для чего они нужны?
Основные типы: прецизионные сеятельные платформы, прополочные и системы точечного внесения (включая лазерные), сборочные манипуляторы, а также логистические «шерперы». Они выполняют посев по картам высева, механическое или таргет‑опрыскивание сорняков, селективный сбор и транспортировку ящиков. Главная цель — повышение точности и снижение затрат труда и ЗЗР.
Какие культуры быстрее всего отдают преимущество автоматизации?
Быстрее всего окупаются овощи и ягоды (салат, брокколи, клубника, томаты), где ручной труд доминирует в расходах. Сады и виноградники также выигрывают благодаря повторяющимся маршрутам для опрыскивания и кошения. На зерновых эффект даёт точный посев и междурядная обработка, но ROI обычно ниже, чем в овощах.
Какие сенсоры нужны роботу для работы в поле и почему?
Базовый комплект: RTK‑GNSS для сантиметровой навигации, IMU для устойчивости курса, LiDAR или стереокамеры для избегания препятствий, RGB/мультиспектр для распознавания культур и сорняков, иногда ультразвук и спектрометры. Сочетание этих сенсоров позволяет точно позиционироваться, работать ночью/в пыли и принимать решения по таргет‑обработкам.
Сколько стоит внедрение робота: покупка, обслуживание, RaaS?
Покупка прополочного робота стоит ориентировочно 120–400 тыс. долл., RTK‑инфраструктура — 3–10 тыс. или 1–2 тыс./год за коррекции, сервис — 5–10% в год. RaaS оплачивается за гектар/час: 40–120 €/га для прополки и 20–60 €/га для точечного опрыскивания (зависит от культуры, зарастания и региона).
Сократят ли роботы использование пестицидов и воды?
Да. Благодаря компьютерному зрению и микродозированию роботы сокращают использование гербицидов на 60–95%, а лазерные системы иногда полностью отказываются от химии на участках. Мониторинг влажности и точечный полив экономят 10–30% воды, сохраняя урожайность и уменьшая стресс культур.
Как интегрировать роботов в существующую систему управления фермой (FMS)?
Через стандарты ISO11783/ISOXML, API производителя и телеметрию MQTT/AMQP. Нужно подготовить карты полей и задач в FMS, настроить RTK‑коррекции, создать безопасные доступы (OAuth 2.0), проверить связь 4G/5G или приватный Wi‑Fi, импортировать задачи в робота, выполнить тест‑прогон и включить мониторинг карт факта.
Какие риски и юридические вопросы связаны с автономными роботами на полях?
Ключевые риски: безопасность людей и инфраструктуры (геозоны, экстренная остановка), ответственность при выезде на публичные дороги, надёжность связи и киберзащита. Нужны страхование ответственности, соблюдение местных норм по автономной технике, маркировка и световая сигнализация, журналы действий и обучение персонала роботизированной безопасности.